













Servo Motor là gì? Cấu tạo, nguyên lý và ứng dụng động cơ Servo

Servo Motor (động cơ servo) là động cơ điện được thiết kế để điều khiển chính xác vị trí, tốc độ hoặc moment xoắn, luôn đi kèm một cảm biến phản hồi (encoder) gắn trên trục để liên tục báo cáo trạng thái thực tế về cho bộ điều khiển. Nhờ cơ chế phản hồi này, servo motor đạt được độ chính xác định vị cao — thường được dùng trong robot công nghiệp, máy đóng gói, thiết bị kiểm tra bán dẫn, và các hệ thống chuyển động đòi hỏi độ lặp lại cao.
Bài viết giải thích cấu tạo, nguyên lý hoạt động của servo motor, làm rõ khác biệt căn bản với động cơ bước, và hướng dẫn xử lý lỗi lệch vị trí (Position Error) thường gặp.
Servo Motor là gì, vai trò trong hệ thống tự động hóa
Trong một hệ thống tự động hóa hoàn chỉnh, PLC hoặc bộ điều khiển chuyển động (motion controller) ra lệnh vị trí hoặc tốc độ mong muốn, gửi tới servo amplifier (bộ khuếch đại servo) — thiết bị này khuếch đại tín hiệu lệnh thành dòng điện thực tế cấp cho động cơ servo, đồng thời liên tục nhận tín hiệu hồi tiếp từ encoder gắn trên trục động cơ để biết chính xác vị trí/tốc độ thực tế đang ở đâu. Servo motor đóng vai trò “cơ bắp có ý thức” trong hệ thống — không chỉ chuyển động theo lệnh mà còn tự báo cáo và tự điều chỉnh khi có sai lệch.
So với biến tần điều khiển động cơ theo tần số nhưng thường không hồi tiếp vị trí trục chính xác tuyệt đối, servo motor phù hợp hơn cho ứng dụng cần dừng đúng tọa độ xác định thay vì chỉ cần duy trì một tốc độ quay ổn định.
Servo Motor khác động cơ bước (Step Motor) như thế nào
Khác biệt cốt lõi nằm ở việc CÓ hay KHÔNG có phản hồi vị trí thực tế. Servo motor luôn đi kèm encoder tạo thành vòng kín (closed loop) hồi tiếp — bộ điều khiển liên tục so sánh vị trí/tốc độ đo được thực tế từ encoder với lệnh đặt, tự động bù sai lệch nếu có. Động cơ bước (step motor), theo nguyên lý hoạt động phổ biến của loại thiết bị này, thường chạy theo kiểu vòng hở (open loop) — bộ điều khiển chỉ đếm số xung điện đã phát ra và giả định động cơ đã quay đúng số bước tương ứng, mà không đo trực tiếp vị trí thực tế của trục quay.
Đây chính là lý do chỉ servo motor mới có khái niệm lỗi “lệch vị trí” (Position Error) — vì chỉ có servo mới thực sự đo và phát hiện được sai lệch giữa vị trí lệnh và vị trí thực; động cơ bước không có cơ chế phát hiện lỗi này vì đơn giản là nó không hề đo vị trí thực.
Cấu tạo & Sơ đồ khối
Một hệ thống servo hoàn chỉnh gồm hai khối chính không thể tách rời: cụm động cơ-encoder, và servo amplifier điều khiển toàn bộ vòng kín hồi tiếp.
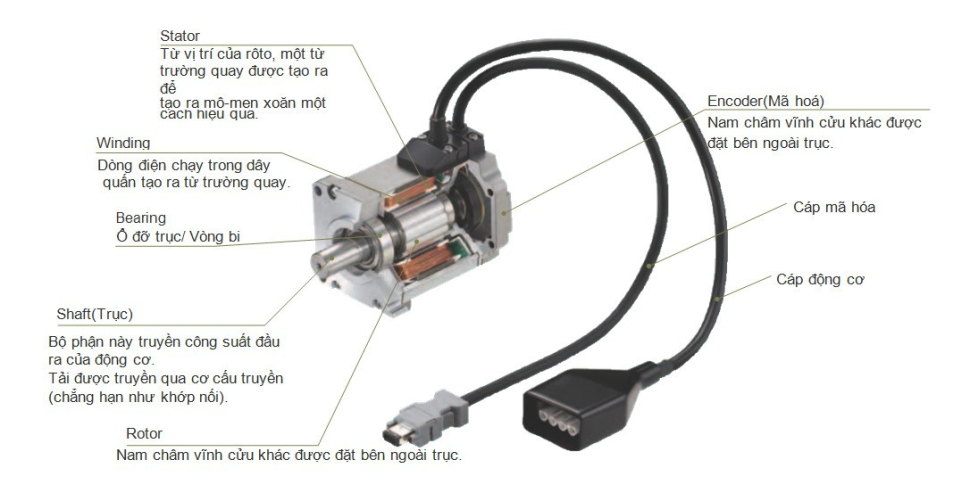
Động cơ và Encoder — cặp đôi không thể tách rời
Servo motor về cơ bản là một động cơ điện (thường là động cơ đồng bộ nam châm vĩnh cửu trong các dòng servo AC hiện đại), nhưng điểm khác biệt quyết định là encoder gắn liền trên trục — thiết bị cảm biến chuyển vị trí góc quay thành tín hiệu điện mà bộ điều khiển đọc được. Theo dữ liệu kỹ thuật của nhiều dòng servo hiện đại, encoder servo có ba loại: 24-bit ABS (tuyệt đối — luôn biết chính xác vị trí ngay cả sau khi mất điện, không cần chạy về gốc lại), 24-bit ABS Battery-less (tuyệt đối nhưng không cần pin dự phòng để lưu vị trí), và 24-bit INC (tương đối/incremental — chỉ đếm số xung tương đối, cần chạy về điểm gốc sau mỗi lần mất điện).
Độ phân giải 24-bit mang lại độ chính xác điều khiển cao hơn đáng kể so với các thế hệ encoder độ phân giải thấp trước đây, hỗ trợ tần số xung tối đa lên tới 4MHz.
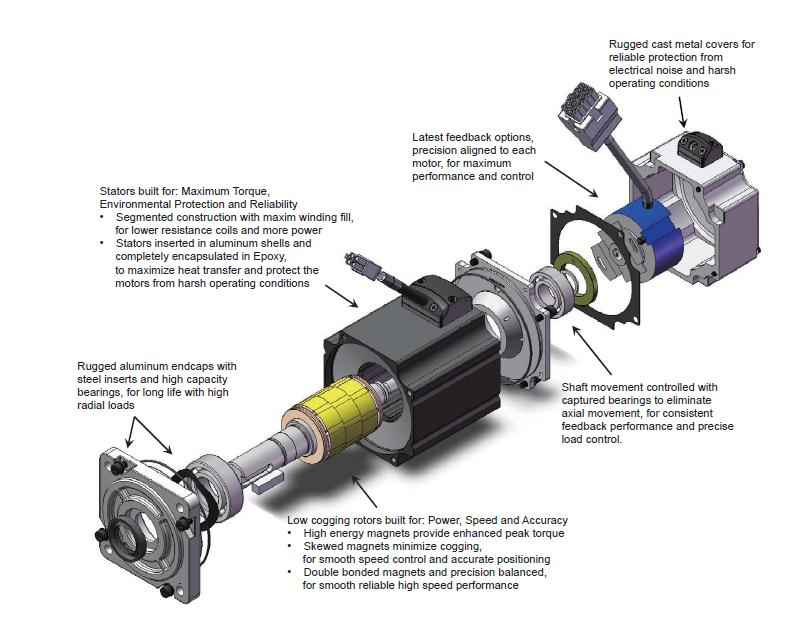
Servo Amplifier (bộ khuếch đại servo)
Servo amplifier là bộ điều khiển trung tâm, nhận lệnh từ PLC hoặc bộ điều khiển chuyển động, khuếch đại thành dòng điện thực tế cấp cho động cơ, đồng thời xử lý toàn bộ vòng lặp hồi tiếp từ encoder theo thời gian thực. Nhiều dòng servo amplifier hiện đại có nhiều loại phân biệt theo chuẩn giao tiếp: loại dùng bus nối tiếp tốc độ cao chuyên dụng; loại dùng giao diện thông dụng (xung/analog/định vị/Modbus); loại dùng mạng mở EtherCAT — phù hợp tích hợp vào hệ thống điều khiển chuyển động đa trục hiện đại.
Dải công suất của các dòng này trải từ 0,05kW đến 0,75kW (nguồn 1 pha/3 pha 200-240V) cho ứng dụng nhỏ, và từ 1,0kW đến 5,0kW (nguồn 3 pha 200-240V) cho ứng dụng công suất lớn hơn.
Nguyên lý vận hành & Tín hiệu
Vòng kín hồi tiếp — vì sao servo biết chính xác vị trí thực
Nguyên lý hoạt động của servo motor xoay quanh vòng lặp hồi tiếp liên tục: (1) bộ điều khiển cấp trên (PLC/motion controller) gửi lệnh vị trí hoặc tốc độ mong muốn tới servo amplifier; (2) servo amplifier khuếch đại tín hiệu, cấp dòng điện cho động cơ để tạo chuyển động; (3) trong khi động cơ chuyển động, encoder liên tục đo vị trí/tốc độ thực tế của trục quay và gửi tín hiệu này ngược về servo amplifier; (4) servo amplifier so sánh giá trị thực đo được với giá trị lệnh, tính toán sai lệch, rồi tự động điều chỉnh dòng điện cấp cho động cơ để giảm thiểu sai lệch đó — quá trình này lặp lại liên tục hàng nghìn lần mỗi giây.
Chính cơ chế so sánh liên tục “lệnh vs. thực tế” này là điều làm nên độ chính xác đặc trưng của hệ servo, khác hẳn với hệ điều khiển vòng hở chỉ “ra lệnh và hy vọng đúng” mà không kiểm chứng lại.
Ba chế độ điều khiển — Position, Speed, Torque
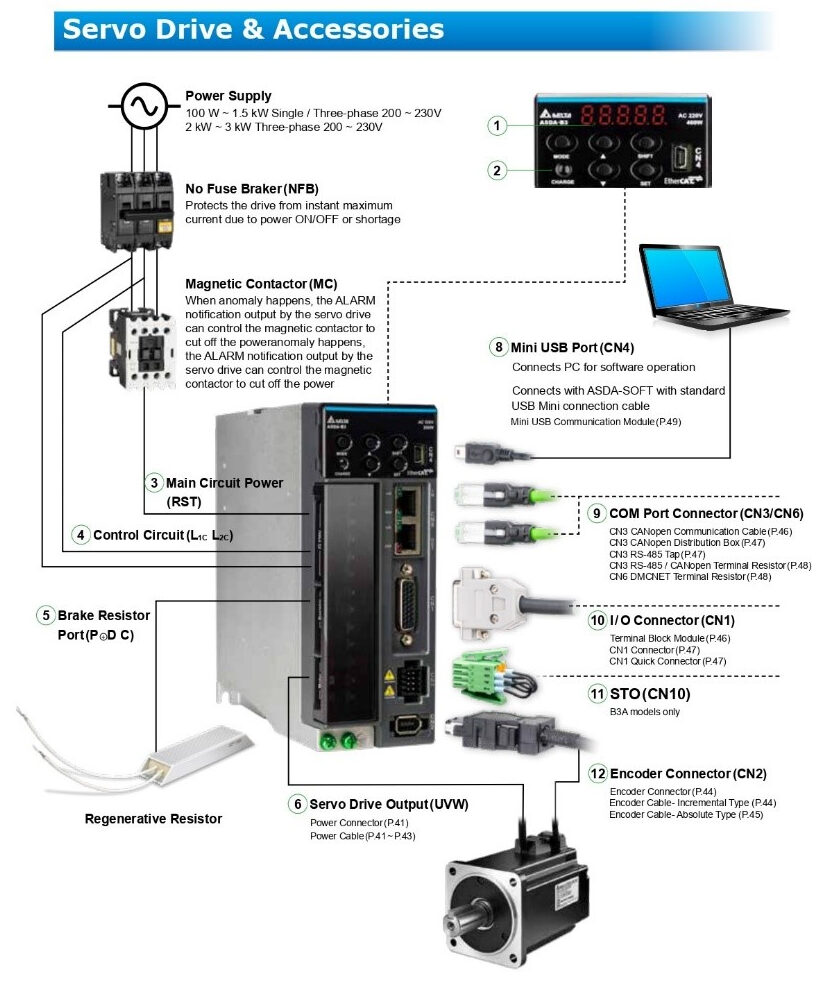
Servo amplifier hiện đại hỗ trợ ba chế độ điều khiển độc lập: chế độ Position (vị trí) — điều khiển động cơ dừng chính xác tại một tọa độ xác định, dùng cho ứng dụng định vị như robot gắp thả, máy CNC; chế độ Speed (tốc độ) — duy trì tốc độ quay ổn định theo giá trị đặt, dùng cho băng tải, trục cuộn; chế độ Torque (moment xoắn) — điều khiển trực tiếp lực xoắn đầu ra thay vì vị trí/tốc độ, dùng cho ứng dụng cần kiểm soát lực căng như cuộn dây, cuộn giấy.
Một tính năng quan trọng khác là auto-tuning — theo mô tả chính hãng của nhiều dòng servo cao cấp, hệ thống hỗ trợ ba mức: chế độ tuningless (tự động điều chỉnh hoàn toàn, không cần thao tác thủ công), chế độ auto tuning (tự động tinh chỉnh có giám sát), và chế độ manual tuning (thủ công, dành cho ứng dụng đòi hỏi độ chính xác cực cao mà kỹ sư cần kiểm soát từng thông số).
Các thông số kỹ thuật cần lưu ý khi chọn Servo Motor
Bảng dưới trích từ dữ liệu kỹ thuật chính hãng của một dòng servo phổ biến trên thị trường — minh họa các thông số cần quan tâm khi chọn hệ servo cho một ứng dụng cụ thể:
| Thông số | Giá trị |
|---|---|
| Dải công suất nhỏ | 0,05 – 0,75kW (nguồn 1 pha/3 pha 200-240V) |
| Dải công suất lớn | 1,0 – 5,0kW (nguồn 3 pha 200-240V) |
| Độ phân giải encoder | 24-bit (ABS/ABS Battery-less/INC) |
| Tần số xung tối đa | 4MHz |
| Tốc độ đáp ứng điều khiển | 3,2kHz |
| Chuẩn giao tiếp | Bus nối tiếp tốc độ cao chuyên dụng, Pulse/analog/Modbus, EtherCAT (tùy loại) |
| Chế độ điều khiển | Position, Speed, Torque |
Khi chọn servo motor cho một ứng dụng cụ thể, cần lưu ý công suất đủ đáp ứng tải cơ khí thực tế (không chỉ tính khối lượng mà cả moment quán tính cần tăng/giảm tốc), độ phân giải encoder phù hợp yêu cầu độ chính xác định vị (ứng dụng bán dẫn/quang học thường cần độ phân giải rất cao), và chuẩn giao tiếp khớp với hệ thống điều khiển cấp trên (PLC, motion controller) đang dùng. Với hệ thống nhiều trục cần đồng bộ chuyển động chính xác, chuẩn giao tiếp mạng mở như EtherCAT thường được ưu tiên nhờ tốc độ truyền dữ liệu cao và độ trễ thấp.
FAQ — Câu hỏi thường gặp
Động cơ Servo khác động cơ bước (Step Motor) như thế nào?
Khác biệt căn bản nhất là servo motor luôn có encoder hồi tiếp tạo thành vòng kín — bộ điều khiển biết chính xác vị trí thực tế của trục quay tại mọi thời điểm và tự động sửa sai nếu có lệch. Động cơ bước theo nguyên lý phổ biến thường chạy vòng hở — bộ điều khiển chỉ đếm số xung đã gửi đi và giả định động cơ đã quay đúng số bước tương ứng mà không xác nhận lại vị trí thực tế.
Hệ quả thực tế: servo motor duy trì độ chính xác định vị ổn định ngay cả khi gặp tải đột biến hoặc rung động (vì luôn tự sửa sai qua hồi tiếp), trong khi động cơ bước vòng hở có thể bị “trượt bước” (mất đồng bộ giữa số xung đã phát và vị trí thực) dưới tải đột biến mà hệ thống không hề hay biết cho tới khi phát hiện ra sai lệch qua kiểm tra thủ công hoặc cảm biến ngoài. Đây cũng là lý do servo motor thường được chọn cho ứng dụng công suất lớn hơn, tốc độ cao hơn, và yêu cầu độ tin cậy định vị cao hơn so với động cơ bước.
Lỗi báo lệch vị trí (Position Error) khắc phục ra sao?
Lỗi Position Error phát sinh khi sai lệch giữa vị trí lệnh (từ PLC/bộ điều khiển chuyển động) và vị trí thực đo được qua encoder vượt quá ngưỡng cho phép trong khoảng thời gian quy định — đây chính là bằng chứng trực quan cho thấy vòng kín hồi tiếp đang hoạt động đúng chức năng phát hiện sai lệch của nó. Các nguyên nhân phổ biến cần kiểm tra theo thứ tự:
Thứ nhất, tải cơ khí quá nặng so với công suất servo đã chọn, khiến động cơ không đủ lực để theo kịp lệnh chuyển động — cần kiểm tra lại tính toán chọn công suất so với tải thực tế;
Thứ hai, thời gian tăng/giảm tốc đặt quá gấp so với khả năng đáp ứng thực tế của hệ cơ khí (dù bản thân servo amplifier có thể đạt tốc độ đáp ứng cao, hệ cơ khí gắn với nó vẫn có giới hạn quán tính riêng) — cần nới rộng thời gian tăng/giảm tốc trong cấu hình; điện từ mạnh không.
Thứ ba, hệ số gain (đáp ứng) cài đặt chưa phù hợp với đặc tính cơ khí thực tế của máy — nên chạy lại quy trình auto-tuning hoặc tinh chỉnh thủ công (manual tuning) để bù đúng đặc tính tải; thứ tư, rung động cơ khí quá mức làm nhiễu tín hiệu hồi tiếp từ encoder — kiểm tra độ cứng vững của khung máy và kết nối cơ khí;
Cuối cùng, kiểm tra cáp kết nối encoder có bị lỏng, đứt, hoặc nhiễu tín hiệu do đi dây gần nguồn nhiễu
Auto-tuning trên servo dùng để làm gì?
Auto-tuning là tính năng tự động điều chỉnh hệ số đáp ứng (gain) của vòng điều khiển sao cho phù hợp với đặc tính cơ khí thực tế của tải gắn vào động cơ — mà không cần kỹ sư phải tính toán và nhập tay từng thông số.
Theo mô tả chính hãng của nhiều dòng servo cao cấp, hệ thống hỗ trợ ba mức: tuningless (tự động hoàn toàn ngay khi vận hành, không cần thao tác gì thêm), auto tuning (tự động tinh chỉnh có thể giám sát/điều chỉnh thêm), và manual tuning (hoàn toàn thủ công, dành cho ứng dụng đặc biệt đòi hỏi độ chính xác cực cao mà kỹ sư cần kiểm soát chi tiết từng tham số). Với phần lớn ứng dụng công nghiệp thông thường, chế độ tuningless hoặc auto tuning đã đủ đáp ứng, giúp tiết kiệm đáng kể thời gian lắp đặt/hiệu chỉnh so với việc tinh chỉnh thủ công hoàn toàn.
Servo Motor có ứng dụng thực tế nào phổ biến?
Theo dữ liệu ứng dụng thực tế từ nhiều nhà sản xuất, servo motor được dùng phổ biến trong: thiết bị kiểm tra bán dẫn (prober — cần định vị đầu dò cực kỳ chính xác trên bề mặt wafer); robot công nghiệp dạng gắp-thả (pick and place — cần lặp lại chính xác vị trí gắp/thả hàng nghìn lần mỗi ca sản xuất); máy đóng gói theo chiều dọc (vertical packaging — cần đồng bộ chuyển động cắt/gấp/hàn theo đúng nhịp); và máy dán nhãn chai (labeling machine — cần định vị nhãn chính xác trên bề mặt cong của chai với tốc độ cao).
Điểm chung của các ứng dụng này là yêu cầu độ chính xác định vị cao, tốc độ đáp ứng nhanh, và độ tin cậy lặp lại ổn định trong thời gian dài vận hành liên tục — đúng thế mạnh cốt lõi của công nghệ servo vòng kín.
Servo Motor có cần bảo trì định kỳ không?
Có. Dù servo motor có độ tin cậy cao nhờ cơ chế tự sửa sai qua vòng kín hồi tiếp, các bộ phận cơ khí và điện tử vẫn cần kiểm tra định kỳ: kiểm tra độ rung và tiếng ồn bất thường của động cơ (dấu hiệu sớm của hao mòn ổ bi hoặc mất cân bằng cơ khí), kiểm tra tình trạng cáp kết nối encoder và cáp động lực (đặc biệt ở các trục chuyển động liên tục có cáp bị uốn cong lặp lại — dễ đứt ngầm bên trong dù vỏ ngoài còn nguyên), vệ sinh bộ tản nhiệt của servo amplifier để đảm bảo giải nhiệt tốt, và theo dõi tần suất lỗi Position Error xuất hiện theo thời gian — tần suất tăng dần dù không thay đổi tải hay chương trình vận hành thường là dấu hiệu sớm cảnh báo cần kiểm tra sâu hơn trước khi xảy ra hỏng hóc nghiêm trọng.
Kết luận
Servo motor là động cơ điện điều khiển chính xác nhờ cơ chế vòng kín hồi tiếp qua encoder — khác biệt căn bản với động cơ bước vốn thường chạy vòng hở không xác nhận vị trí thực. Chính cơ chế hồi tiếp liên tục này vừa là nguồn gốc của độ chính xác vượt trội, vừa là nguồn gốc của lỗi Position Error khi sai lệch giữa lệnh và thực tế vượt ngưỡng cho phép — hiểu đúng nguyên lý này giúp chẩn đoán lỗi nhanh và chính xác hơn nhiều so với việc chỉ reset thiết bị theo bản năng. Khi chọn servo cho một ứng dụng cụ thể, cần cân nhắc đồng thời công suất phù hợp tải thực tế, độ phân giải encoder đáp ứng yêu cầu định vị, và chuẩn giao tiếp khớp với hệ thống điều khiển cấp trên đang sử dụng.


